En väsentlig fördel med digital signalbehandling är att information som finns i digital form kan bearbetas nästan hur som helst. En följd av insamplingar räknas med matematiska funktioner om till en följd av utsamplingar. Enkla digitala filter, som låg-, band- eller högpassfilter, kan därvid utföras på två olika sätt: som FIR- och som IIR-filter. FIR står för Finite Impulse Response och IIR för Infinite Impulse Response.
Huvudkännetecknet för FIR-filter är, som redan beteckningen ”finite” (på svenska ändlig) säger, att bara ett begränsat antal insamplingar används för att beräkna en utsampling. IIR-filter använder däremot dessutom redan beräknade utsamplingar som återförs till beräkningens ingång. Genom denna återkoppling kan en enskild insampling teoretiskt påverka de följande utsamplingarna hur länge som helst.
Digitala filter kan implementeras både i programvara på en DSP och i programmerbar hårdvara på en FPGA. Dessutom finns så kallade mixed signal-frontends, som realiserar olika signalbehandlingsfunktioner, till exempel decimeringsfilter, tillsammans med AD/DA-omvandlare i ett chip för att utföra dem så energisnålt som möjligt och avlasta efterföljande signalbehandlingssteg.
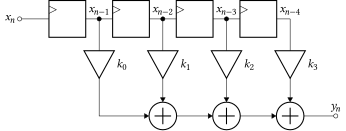
Bild HAREC-17.7.1 visar schematiskt uppbyggnaden av ett FIR-filter. En insampling skrivs in i ett ingångsminne. Vid varje klockpuls skiftas de lagrade värdena ett minnesläge framåt, som i ett skiftregister. Uttagen från de enskilda minnesplatserna multipliceras med motsvarande filterkoefficienter och summeras sedan. Resultatet matas ut som utsampling.
Anta att de fyra filterkoefficienterna alla har värdet $\frac{1}{4}$. Då multipliceras de fyra senaste insamplingarna var och en med $\frac{1}{4}$ och summeras sedan. Utsamplingen är därmed medelvärdet av de fyra senaste insamplingarna. Ett sådant filter kallas också glidande medelvärde.
En insekvens $0,0,0,4,0,0,0,0$ ger därmed utsekvensen $0,0,0,1,1,1,1,0$.
Filtret jämnar alltså ut snabba förändringar, det vill säga höga frekvensdelar hos insignalen. Långsamma förändringar respektive låga frekvenser släpps i stort sett igenom, medan snabba förändringar respektive höga frekvensdelar dämpas. Ett glidande medelvärde fungerar därför som ett mycket enkelt digitalt lågpassfilter.
Filtret utför en så kallad faltningsoperation, som för övrigt också är grunden för många neurala nätverk som driver artificiell intelligens.